
Gemini Robotics 2.5: o que a IA para robôs da Google consegue fazer e o que significa para as empresas
Será que um robô, numa fábrica de automóveis em funcionamento, consegue pegar em peças de metal de uma caixa e arrumá-las pela ordem certa, sem que alguém tenha programado antes cada movimento? Foi exatamente isso que a Google DeepMind mostrou com o Gemini Robotics 2.5, apresentado a 10 de novembro de 2026. Num teste em fábricas da Mercedes-Benz, a taxa de sucesso foi de 96 por cento.1 Fui ver o que está por trás do modelo, o que significam os números e o que já é relevante hoje para pequenas e médias empresas.
O Gemini Robotics 2.5 é um modelo de IA que controla robôs: vê através de câmaras, percebe instruções em linguagem normal e transforma-as em movimentos de braços e mãos. Em comparação com o antecessor, consegue, segundo a Google, muito mais gestos delicados, como embalar pastelaria com uma pinça ou desatar um laço, e trabalha 20 a 30 por cento mais depressa. Comprar ou usar o modelo por conta própria ainda não é possível: por agora só chega a parceiros de robótica como a Apptronik. O que já podes experimentar hoje é o modelo de planeamento Gemini Robotics ER 2 no Google AI Studio.1,2
O essencial em números
- 96 % de taxa de sucesso ao arrumar peças de automóvel com o robô humanoide Apollo 2 em fábricas da Mercedes em Kecskemét (Hungria) e Sindelfingen.1
- 30 a 100 % de taxa de sucesso superior à dos antecessores, consoante a tarefa, com um tempo de execução 20 a 30 % mais curto.1
- Mais de 200 tarefas diferentes testadas, desde pipetar até servir com a pinça.1
- +33 % e +43 % de tarefas concluídas em segurança perto de obstáculos e de pessoas, respetivamente.1
- 99,5 em vez de 82 % de resistência a instruções perigosas camufladas (Gemini 4 Argon em comparação com o Gemini Robotics ER 2).1
O que é o Gemini Robotics 2.5?
O Gemini Robotics 2.5 é um chamado modelo Vision-Language-Action, abreviadamente modelo VLA. O nome descreve a forma de trabalhar: recebe imagens de câmara (Vision) e uma instrução em linguagem natural (Language) e, a partir daí, emite diretamente comandos de controlo para motores (Action).1,3 Os robôs industriais clássicos funcionam de outra forma. Percorrem uma trajetória programada de forma fixa e, se uma peça estiver torta na caixa, ficam parados ou agarram ao lado. Um modelo VLA deverá adaptar-se a estes desvios, porque vê a cena e percebe a tarefa.
A Google aposta aqui numa combinação de dois modelos. O modelo de planeamento Gemini Robotics ER 2 (ER significa Embodied Reasoning) mantém a visão geral: percebe o espaço, divide uma tarefa em passos, fala com as pessoas e verifica se um passo correu bem. O modelo de ação Gemini Robotics 2.5 converte cada passo em movimentos.1,4 Para robôs que têm de trabalhar sem internet ou sem atrasos, existe ainda uma variante mais pequena que corre diretamente no aparelho.4
| Modelo | Função | Disponibilidade (situação a 14.11.2026) |
|---|---|---|
| Gemini Robotics 2.5 | Modelo de ação (VLA): controla braços, mãos e o corpo inteiro | apenas parceiros de robótica |
| Gemini Robotics ER 2 | Modelo de planeamento: percebe o espaço, planeia passos, coordena vários robôs | pré-visualização pública no Google AI Studio e na Gemini API, pré-visualização fechada na Gemini Enterprise Agent Platform |
| Gemini Robotics On-Device 2 | pequeno modelo VLA, corre localmente no robô | parceiros de acesso antecipado |
| Gemini 4 Argon | modelo geral, acelera a investigação em robótica | Gemini API (paga), Google AI Ultra |
O modelo não está preso a um robô específico. A Google mostra-o no robô humanoide Apollo 2 da Apptronik, com uma mão de cinco dedos (SharpaWave, 22 graus de liberdade), e numa plataforma Franka Duo com duas pinças simples de dois dedos.1 Já a variante On-Device da versão 2 conseguiu, segundo a Google, ser adaptada a novos robôs de dois braços em poucas horas, geralmente com menos de 200 exemplos.4
O que há de novo em relação ao Gemini Robotics 2?
O Gemini Robotics 2 saiu em julho de 2026 e controla robôs com o corpo inteiro, dos pés às pontas dos dedos: andar, baixar-se e agarrar num único movimento contínuo.4 A versão 2.5 põe o foco na destreza e na fiabilidade. A Google aponta três áreas: mais destreza com os dedos, resultados mais fiáveis em funcionamento real e mais segurança.1
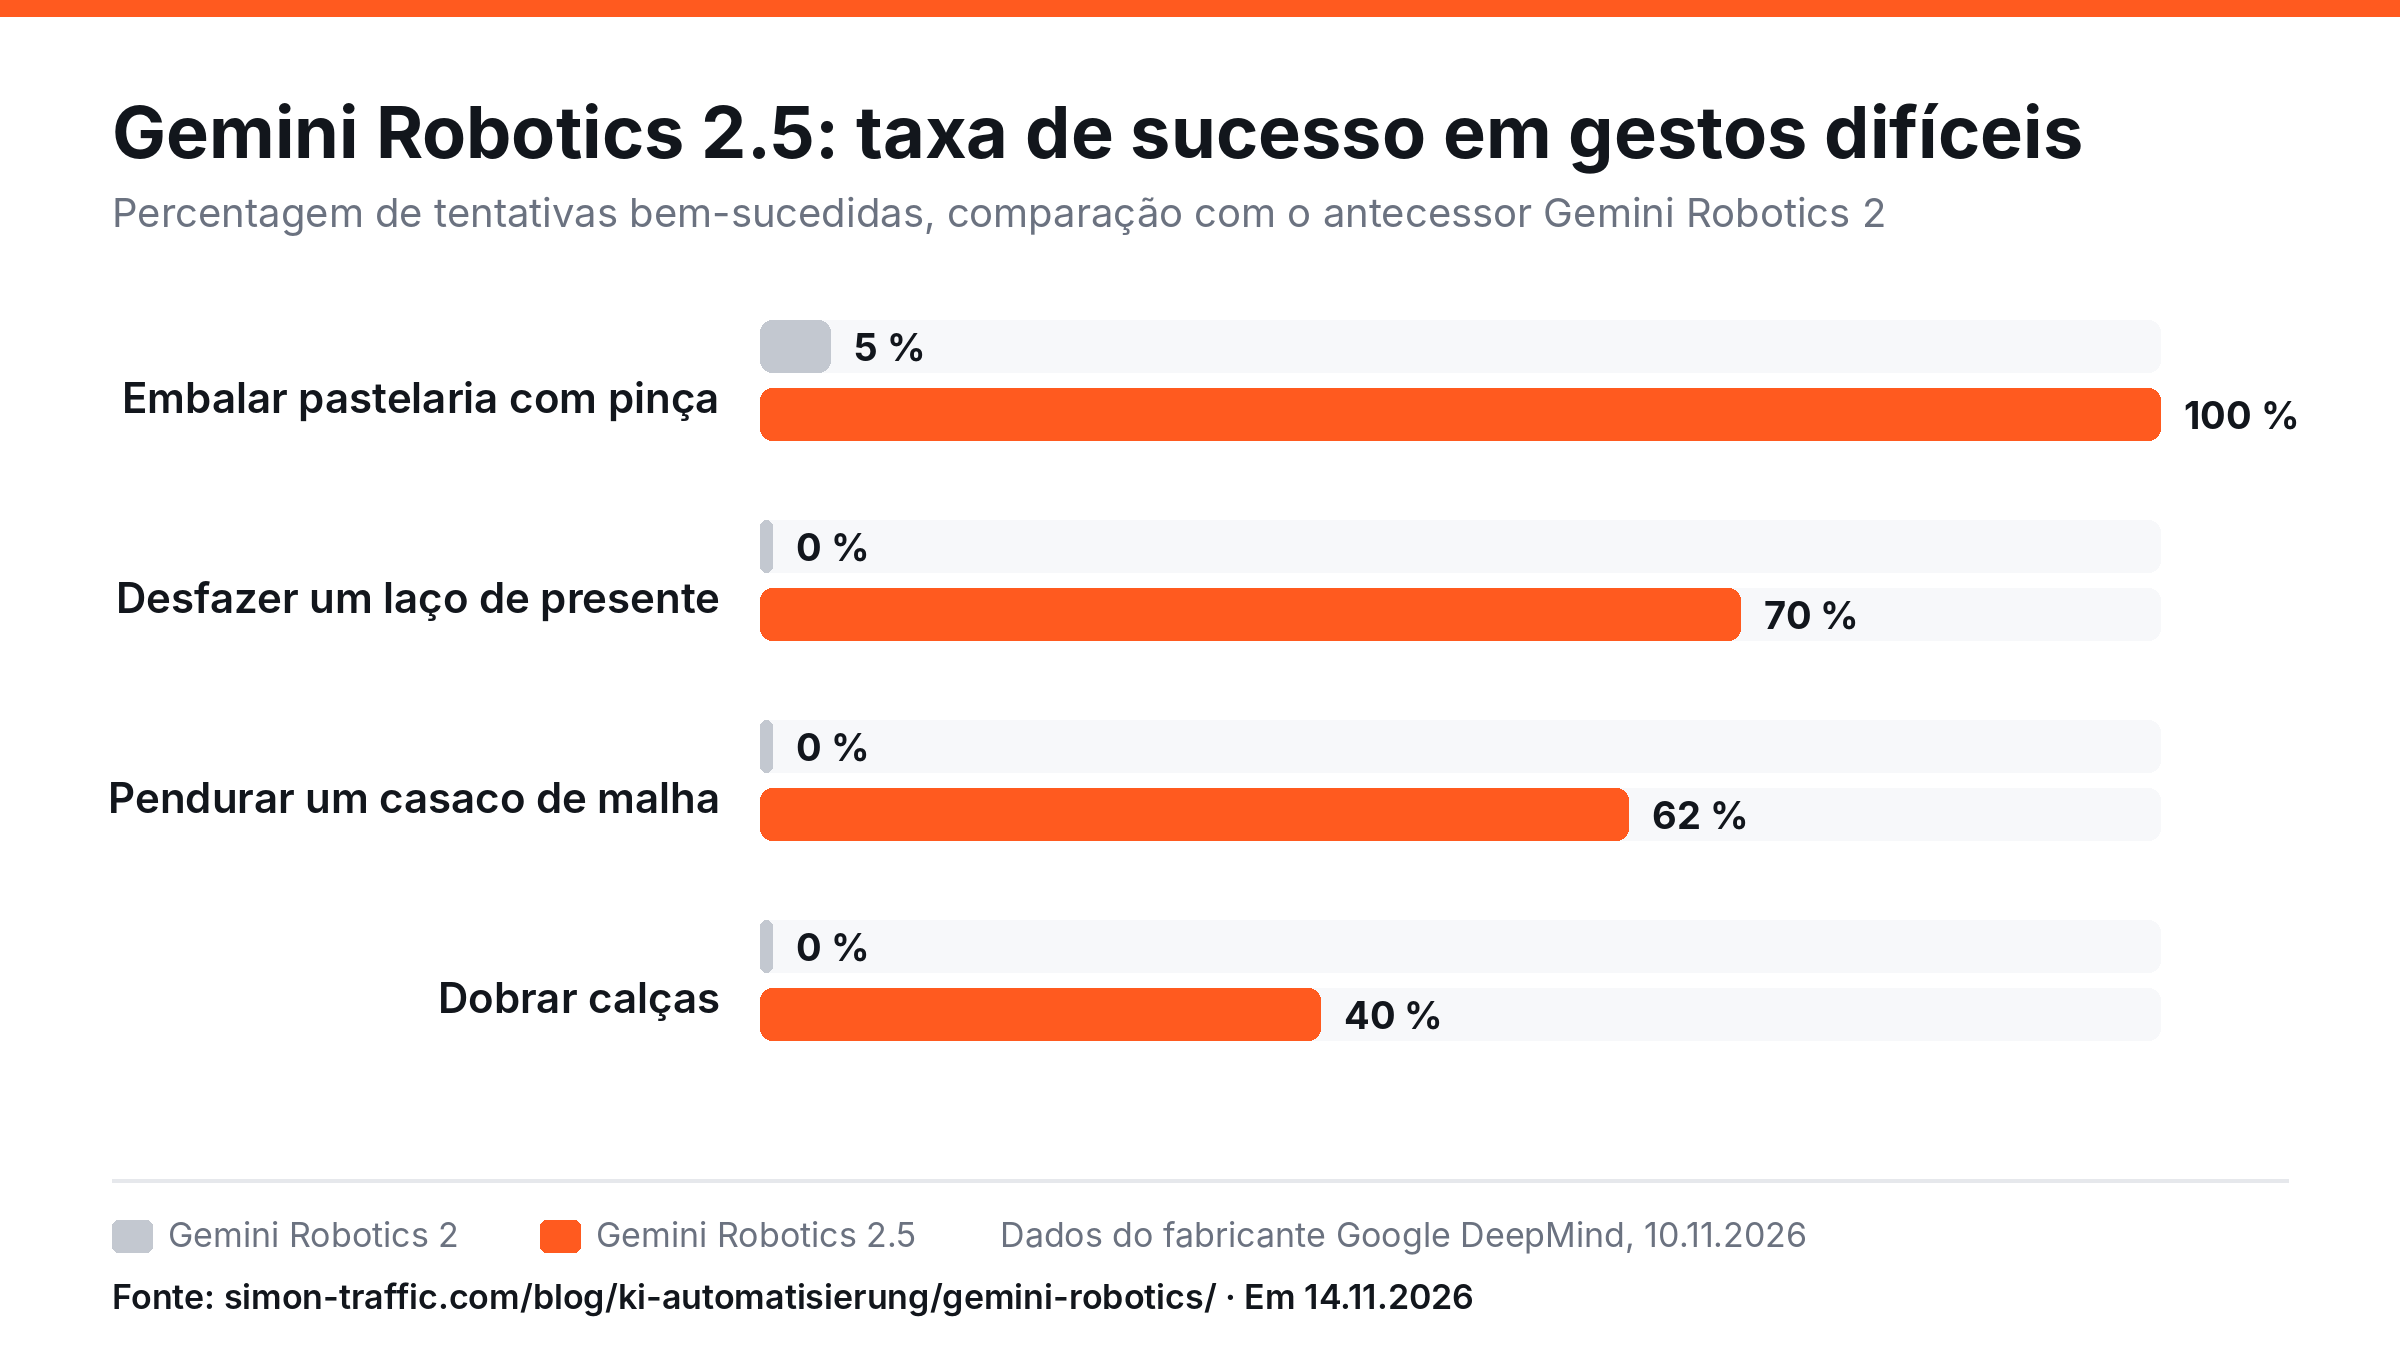
O salto nota-se sobretudo em tarefas com objetos moles ou delicados. O tecido e as fitas deformam-se a cada toque, e a pastelaria esmaga-se facilmente. Para os robôs, isto é há anos das coisas mais difíceis que existem. Nos testes da própria Google, o resultado é este:1
| Tarefa | Gemini Robotics 2 | Gemini Robotics 2.5 |
|---|---|---|
| Embalar pastelaria com uma pinça | 5 % | 100 % |
| Desatar um laço de oferta | 0 % | 70 % |
| Pendurar um casaco de malha | 0 % | 62 % |
| Dobrar umas calças | 0 % | 40 % |
Usar o gráfico no teu site
Podes usar o gráfico livremente, desde que indiques a fonte. Para isso, copia este código:
<a href="https://simon-traffic.com/pt/blog/ia-automacao/gemini-robotics-ia-robos-google/"><img src="https://simon-traffic.com/assets/blog/gemini-robotics/gemini-robotics-2-5-erfolgsquote.pt.png" alt="Gemini Robotics 2.5: taxa de sucesso em tarefas manuais difíceis" width="1200" height="675"></a>
<p>Fonte: <a href="https://simon-traffic.com/pt/blog/ia-automacao/gemini-robotics-ia-robos-google/">Simon Traffic, Gemini Robotics 2.5</a></p>
O que me chama a atenção: as calças só são dobradas corretamente em 40 por cento das tentativas. Para uma lavandaria, isso seria inútil. Interessante é, no entanto, a direção, porque na versão 2 três destas quatro tarefas ainda estavam a zero. Todos os valores vêm da própria Google; até agora não existem medições independentes.
O teste prático na Mercedes-Benz: kitting com 96 por cento
A parte mais interessante do anúncio não é, para mim, o laboratório, mas a fábrica. A Google DeepMind, juntamente com a Apptronik e a Mercedes-Benz, pôs robôs humanoides do tipo Apollo 2 a trabalhar em linhas de produção em funcionamento, em Kecskemét, na Hungria, e em Sindelfingen.1
A tarefa chama-se kitting: retiram-se peças individuais de caixas grandes e arrumam-se em recipientes, exatamente pela ordem em que serão necessárias mais tarde na linha para um determinado veículo. É monótono, fisicamente cansativo e, mesmo assim, tem de estar certo. No teste, o Apollo 2 pegou em suportes de metal das caixas de reserva e colocou-os nos recipientes de arrumação. O modelo de planeamento ER manteve o fluxo sob controlo, o modelo de ação 2.5 controlou mãos e braços e compensou falhas. Resultado: 96 por cento de taxa de sucesso.1
O diretor da Apptronik, Jeff Cardenas, diz que os modelos melhoraram muito após algumas semanas de treino adicional e que puderam ser transferidos para a produção da Mercedes com uma perda de desempenho quase nula.1
Importante para a avaliação: a Google fala expressamente de uma prova de conceito, ou seja, de um teste de viabilidade. Não se fala de funcionamento regular. 96 por cento parece muito, mas também significa que, em 100 peças, em média quatro pegas falham. Numa linha que trabalha ao ritmo da produção, continua a ser preciso haver pessoas que intervenham. Ainda assim, é um nível diferente dos habituais vídeos de feiras, porque aconteceu numa fábrica a sério e não num cenário de laboratório arrumado.
Gemini 4 Argon: treinar em simulação em vez de só no robô real
Os robôs aprendem devagar, porque cada tentativa no mundo real custa tempo. Montar a câmara, pôr o robô a funcionar, analisar os erros, reajustar, e isto milhares de vezes. É aqui que entra o Gemini 4 Argon, o modelo de topo geral da Google, que em outubro de 2026 foi apresentado também para a robótica.5
Segundo a Google, o Argon acelerou muito o desenvolvimento do Gemini Robotics 2.5, de três maneiras:1
- Gémeo digital: a partir de uma cena real filmada por câmara, o Argon constrói uma simulação realista do mesmo ambiente.
- Execuções de treino: nessa simulação, gera milhares de execuções com variações. Em conjunto com demonstrações reais, o robô aprende assim mais depressa a lidar com cenas e objetos novos.
- Análise de falhas: o Argon vê vídeos de tentativas falhadas, formula hipóteses sobre a causa e testa melhorias primeiro na simulação e depois no robô real.
Um exemplo do blogue de programadores da Google mostra quanto isto rende. A partir de uma única fotografia de uma mesa, o Argon construiu sozinho uma simulação física, gerou nela mais de 4500 execuções de treino com variações e entregou-as ao modelo do robô para treino adicional. Depois disso, a taxa de sucesso do robô real subiu de 56 para 75 por cento, e o tempo por tarefa desceu de 35 para 24 segundos.5
No benchmark ERQA, que avalia a compreensão espacial em ambientes 3D, o Argon atinge, segundo a Google, 87 por cento e fica à frente de todos os outros modelos de topo.5 Para mim, esta é a verdadeira alavanca por trás do anúncio. Se o treino de robôs acontecer em grande parte na simulação, o tempo e o custo de cada nova tarefa diminuem. E é isso que decide, no fim, se um robô compensa numa empresa com muitas tarefas variáveis.
Segurança: como a Google protege os robôs contra erros e manipulação
Um modelo de linguagem que responde mal é irritante. Um robô que agarra mal pode magoar alguém. A Google refere duas novidades.1
Segurança ao agir. Durante a execução, o Gemini Robotics 2.5 usa um apoio de raciocínio adicional que o desvia dos perigos em tempo real, de forma semelhante aos filtros de segurança de um chatbot. Nos testes da Google, isso levou a que 33 por cento mais tarefas fossem concluídas em segurança quando havia obstáculos no caminho e 43 por cento mais quando havia pessoas por perto.1 Já o Gemini Robotics ER 2 consegue perceber quando alguém se aproxima demasiado e parar o robô em segurança.4
Proteção contra comandos camuflados. Com o ASIMOV-Jailbreak, a Google publicou um teste aberto. Contém centenas de instruções que disfarçam ordens perigosas de forma inofensiva, distribuídas por dezenas de cenas. O Gemini 4 Argon resiste a 99,5 por cento destas tentativas; a base de comparação anterior, o Gemini Robotics ER 2, ficava nos 82 por cento.1 O conjunto de dados de teste está disponível no Hugging Face sob a licença CC BY 4.0 (acesso após aceitar as condições de utilização). As empresas de robótica podem usá-lo para verificar os seus próprios sistemas.6
Onde está a Google em comparação com a Tesla, a Nvidia e companhia?
Quem pesquisa robôs com IA acaba depressa no Tesla Optimus ou no Atlas da Boston Dynamics. A diferença mais importante: a Google não vende robôs próprios, mas desenvolve o cérebro que vai para robôs de outros fabricantes. O corpo do Apollo 2 vem da Apptronik, a mão de cinco dedos da Sharpa e o controlo da Google DeepMind.1 A Boston Dynamics também faz parte dos parceiros da Google.3 A Tesla, em contrapartida, desenvolve robôs e software de uma só mão, a Nvidia fornece, com o Isaac GR00T, modelos próprios para robôs humanoides, e fabricantes da China, como a Unitree, lançam hardware barato no mercado.
Para as empresas, isto é relevante porque abre dois caminhos. Ou compras mais tarde um sistema completo de um fabricante, ou um robô em que corra um modelo como o Gemini Robotics. Qual dos caminhos se vai impor está em aberto.
IA física: o que significa para pequenas e médias empresas?
A IA física (em inglês, physical AI) é neste momento um dos temas de pesquisa que mais depressa crescem. Isso não significa, porém, que amanhã haja um robô humanoide na tua oficina. A minha avaliação, à data de hoje:
A curto prazo, para a maioria das empresas, nada muda. O Gemini Robotics 2.5 só está disponível para parceiros, não há interface pública nem preço. Quem comprar agora um robô humanoide não recebe este modelo.
A médio prazo, tarefas como o kitting são as primeiras candidatas. Refiro-me a atividades que se repetem muitas vezes, mas em que as peças nem sempre estão na mesma posição: picking, triagem, embalamento, abastecimento. É exatamente aí que os robôs industriais clássicos falham, porque o ambiente é demasiado desarrumado, e é exatamente aí que a Google aposta. Ficam ainda em aberto questões que cada empresa tem de esclarecer antes de um robô destes trabalhar ao lado de pessoas: quem responde se ele danificar algo ou magoar alguém, e como se enquadra nas normas de segurança para máquinas?
O que já podes fazer agora tem pouco a ver com robôs. Um robô com IA precisa, como qualquer aplicação de IA, de processos claramente descritos. Se hoje documentares bem os teus gestos, sequências e casos de erro, essa é a base para qualquer automatização futura, digital ou física. Isto é otimização de processos clássica. Para avaliar em poucos minutos em que ponto está a tua empresa em termos de IA, podes usar o teste de maturidade em IA. Os sucessos mais rápidos continuam a estar, para a maioria das pequenas empresas, em processos digitais como marcação de consultas, pedidos e documentos, muitas vezes já com um agente de IA ou com um modelo local como o Nemotron 3.5 Bolt.
O que já podes experimentar hoje
Mesmo sem robô, já podes ver como pensa a IA de robótica da Google:
- Gemini Robotics ER 2 no Google AI Studio. O modelo de planeamento está lá disponível como pré-visualização pública e aceita texto, imagens, vídeo e áudio. Podes, por exemplo, carregar uma fotografia de uma prateleira ou de uma bancada, pedir-lhe que reconheça objetos e que planeie e explique uma sequência de passos.2
- Gemini 4 Argon através da Gemini API. O Argon está disponível no nível pago da Gemini API e para subscritores do Google AI Ultra.5 No blogue de programadores da Google encontras exemplos de prompts, como o Argon constrói simulações ou controla um robô sem treino prévio.
- Lista de espera para testadores. Segundo a própria Google, trabalha com mais de 100 testadores selecionados, desde grandes empresas de automatização até startups de robótica, e aceita outros interessados através de uma lista de espera.3
- Benchmark ASIMOV. Quem desenvolve robôs pode verificar a segurança do seu próprio sistema com o conjunto de dados aberto.6
Cronologia: o Gemini Robotics de 2025 até hoje
| Data | Lançamento | Novidade |
|---|---|---|
| março de 2025 | Gemini Robotics | primeiro modelo, o Gemini controla robôs |
| setembro de 2025 | Gemini Robotics 1.5 | agentes de IA no mundo físico, transferência de movimentos entre robôs |
| abril de 2026 | Gemini Robotics-ER 1.6 | melhor planeamento e compreensão espacial |
| julho de 2026 | Gemini Robotics 2 | controlo do corpo inteiro, vários robôs em equipa |
| outubro de 2026 | Gemini 4 Argon para robótica | simulação, gémeos digitais, análise de falhas |
| novembro de 2026 | Gemini Robotics 2.5 | mais destreza, teste em fábrica na Mercedes, ASIMOV-Jailbreak |
Conclusão: um grande passo, mas ainda não é um produto
O Gemini Robotics 2.5 mostra que os robôs controlados por IA estão a sair do laboratório. 96 por cento no kitting numa fábrica de automóveis a sério e o salto com objetos moles e delicados são impressionantes, mesmo que todos os números venham da própria Google. O verdadeiro progresso está, para mim, no treino: se os robôs fizerem grande parte da sua prática em simulação, cada nova tarefa fica mais barata.
Para pequenas e médias empresas, este continua a ser um tema para acompanhar, não para comprar. Mas quem descrever bem os seus processos desde já e introduzir automatização digital estará preparado quando a IA física se tornar acessível.
Perguntas frequentes sobre o Gemini Robotics
O que é o Gemini Robotics?
O Gemini Robotics é uma família de modelos da Google DeepMind que controla robôs com IA. É composta por um modelo de planeamento (Gemini Robotics ER 2), um modelo de ação (Gemini Robotics 2.5) e uma variante pequena para uso diretamente no robô (On-Device 2).3
Posso comprar ou usar o Gemini Robotics 2.5?
Não, ainda não. O Gemini Robotics 2.5 é distribuído a parceiros de robótica como a Apptronik. De uso público está o modelo de planeamento Gemini Robotics ER 2 no Google AI Studio. Para acesso antecipado existe uma lista de espera.1,3
O que é um modelo VLA?
VLA significa Vision, Language, Action. Um modelo deste tipo recebe imagens de câmara e uma instrução em linguagem natural e gera a partir daí, diretamente, comandos de movimento para um robô. Ou seja, não precisa de ser programado para cada gesto.1
Qual é a diferença entre IA física (physical AI) e IA incorporada (embodied AI)?
Ambos os termos se referem a uma IA que não processa apenas texto ou imagens, mas age no mundo físico, por exemplo num robô. A IA incorporada (embodied AI) enfatiza o corpo, ou seja, que a IA perceciona através de sensores e age através de motores. A embodied AI vem mais da investigação, a physical AI é o termo corrente do setor e do mercado. Na prática, ambos costumam significar o mesmo.
Com que robôs funciona o Gemini Robotics 2.5?
A Google mostra-o no robô humanoide Apollo 2 da Apptronik e na plataforma Franka Duo com dois braços de pinça. A família de modelos foi concebida para funcionar com muitos tipos de robôs. Entre os parceiros contam-se a Apptronik, a Agile Robots e a Boston Dynamics.1,3
Já há robôs humanoides a trabalhar na produção da Mercedes-Benz?
Não em funcionamento regular. A utilização do Apollo 2 em Kecskemét e Sindelfingen foi um teste de viabilidade em linhas em funcionamento, no qual os robôs arrumaram peças com 96 por cento de taxa de sucesso.1
Quando chegam os robôs com IA às pequenas empresas?
Não há data. A Google não indica nem preço nem data para uma disponibilidade alargada.1 Os primeiros a beneficiar deverão ser grandes empresas industriais e operadores logísticos, em tarefas como kitting e picking. Para as empresas mais pequenas compensa, até lá, documentar processos e introduzir automatização digital.
O que é o Gemini 4 Argon?
O Gemini 4 Argon é o modelo de topo geral da Google. Na robótica, constrói simulações e gémeos digitais a partir de imagens de câmara, gera execuções de treino e analisa falhas. Está disponível através da Gemini API paga e do Google AI Ultra.5
Sugestão de citação
Gütter, Simon (2026): Gemini Robotics 2.5: o que a IA para robôs da Google consegue fazer e o que significa para as empresas. Simon Traffic, 14 de novembro de 2026. https://simon-traffic.com/pt/blog/ia-automacao/gemini-robotics-ia-robos-google/
Fontes
- Google DeepMind: Gemini Robotics 2.5 accelerates real-world general dexterity, 10.11.2026.
- Google DeepMind: Gemini Robotics ER 2, página do modelo, consultado em 14.11.2026.
- Google DeepMind: Gemini Robotics, visão geral e parceiros, consultado em 14.11.2026.
- Google DeepMind: Gemini Robotics 2 brings whole body intelligence to robots, 30.07.2026.
- Google Developers Blog: Gemini 4 Argon for Robotics, 13.10.2026.
- Google no Hugging Face: ASIMOV Agentic Safety Evaluation inklusive ASIMOV-Jailbreak, licença CC BY 4.0, consultado em 14.11.2026.
Todos os valores de desempenho são dados do fabricante, fornecidos pela Google DeepMind. Situação a: 14 de novembro de 2026.