
Gemini Robotics 2.5:Google 機器人 AI 能做什麼,對企業又代表什麼
機器人能不能在運轉中的汽車工廠裡,從箱子裡抓起金屬零件,再依正確順序分類放好,而且事先不用有人編寫每一個動作?Google DeepMind 在 2026 年 11 月 10 日發表的 Gemini Robotics 2.5,就展示了這件事。在賓士(Mercedes-Benz)工廠的測試中,成功率達到 96%。1我研究了這個模型背後的技術、這些數字的意義,以及其中有哪些現在就和中小型企業有關。
Gemini Robotics 2.5 是一個控制機器人的 AI 模型:它透過鏡頭觀看、理解一般語言的指令,再轉換成手臂與手部的動作。根據 Google 的說法,相較前一代,它能完成明顯更多的精細動作,例如用夾子包裝糕點或解開蝴蝶結,而且速度快了 20% 到 30%。這個模型目前還不能購買,你也無法自己使用,暫時只提供給 Apptronik 等機器人合作夥伴。你現在就能試用的,是 Google AI Studio 裡的規劃模型 Gemini Robotics ER 2。1,2
重點數字一覽
- 96% 的成功率:人形機器人 Apollo 2 在賓士位於匈牙利凱奇凱梅特(Kecskemét)與德國辛德芬根(Sindelfingen)的工廠裡分類汽車零件。1
- 成功率比前代模型高出 30% 到 100%(依任務而異),執行時間縮短 20% 到 30%。1
- 測試了超過 200 項不同的任務,從移液到用夾子上菜都有。1
- +33% 與 +43%:在障礙物附近以及有人在旁邊時,安全完成的任務變多了。1
- 99.5% 對 82%:抵擋偽裝過的危險指令的比例(Gemini 4 Argon 對比 Gemini Robotics ER 2)。1
什麼是 Gemini Robotics 2.5?
Gemini Robotics 2.5 是所謂的視覺—語言—動作模型(Vision-Language-Action),簡稱 VLA 模型。這個名稱已經說明了它的運作方式:它接收鏡頭影像(Vision)和語言指令(Language),直接輸出馬達的控制指令(Action)。1,3傳統的工業機器人運作方式不同。它們沿著事先寫好的軌跡移動,如果有零件在箱子裡擺歪了,就會停下來或抓空。VLA 模型則應該能適應這類偏差,因為它看得到場景,也理解任務。
Google 採用的是兩個模型搭配運作的方式。規劃模型 Gemini Robotics ER 2(ER 是 Embodied Reasoning 的縮寫)負責掌握全局:它理解空間、把任務拆成步驟、與人對話,並檢查某個步驟是否成功。動作模型 Gemini Robotics 2.5 則把各個步驟轉換成動作。1,4對於必須在沒有網路、或不能有延遲的情況下運作的機器人,另外還有一個較小的版本,直接在裝置上執行。4
| 模型 | 任務 | 供應狀況(截至 2026/11/14) |
|---|---|---|
| Gemini Robotics 2.5 | 動作模型(VLA):控制手臂、手部與全身 | 僅限機器人合作夥伴 |
| Gemini Robotics ER 2 | 規劃模型:理解空間、規劃步驟、協調多台機器人 | Google AI Studio 與 Gemini API 為公開預覽,Gemini Enterprise Agent Platform 為封閉預覽 |
| Gemini Robotics On-Device 2 | 小型 VLA 模型,在機器人本機執行 | Early Access 合作夥伴 |
| Gemini 4 Argon | 通用模型,加速機器人研究 | Gemini API(付費)、Google AI Ultra |
這個模型並不綁定特定的機器人。Google 在 Apptronik 的人形機器人 Apollo 2 上展示它,Apollo 2 配備五指手(SharpaWave,22 個自由度),另外也在搭載兩個簡易雙指夾爪的 Franka Duo 平台上展示。1根據 Google 的說法,光是第 2 版的 On-Device 版本,通常只要不到 200 個範例、幾個小時,就能適配到新的雙臂機器人上。4
與 Gemini Robotics 2 相比有什麼新東西?
Gemini Robotics 2 在 2026 年 7 月推出,能控制機器人的全身,從腳到指尖:行走、彎腰與抓取在同一個流程中完成。42.5 版的重點放在靈巧度與可靠度。Google 提出三個面向:更靈巧的手指操作、在真實運作中更可靠的結果,以及更高的安全性。1
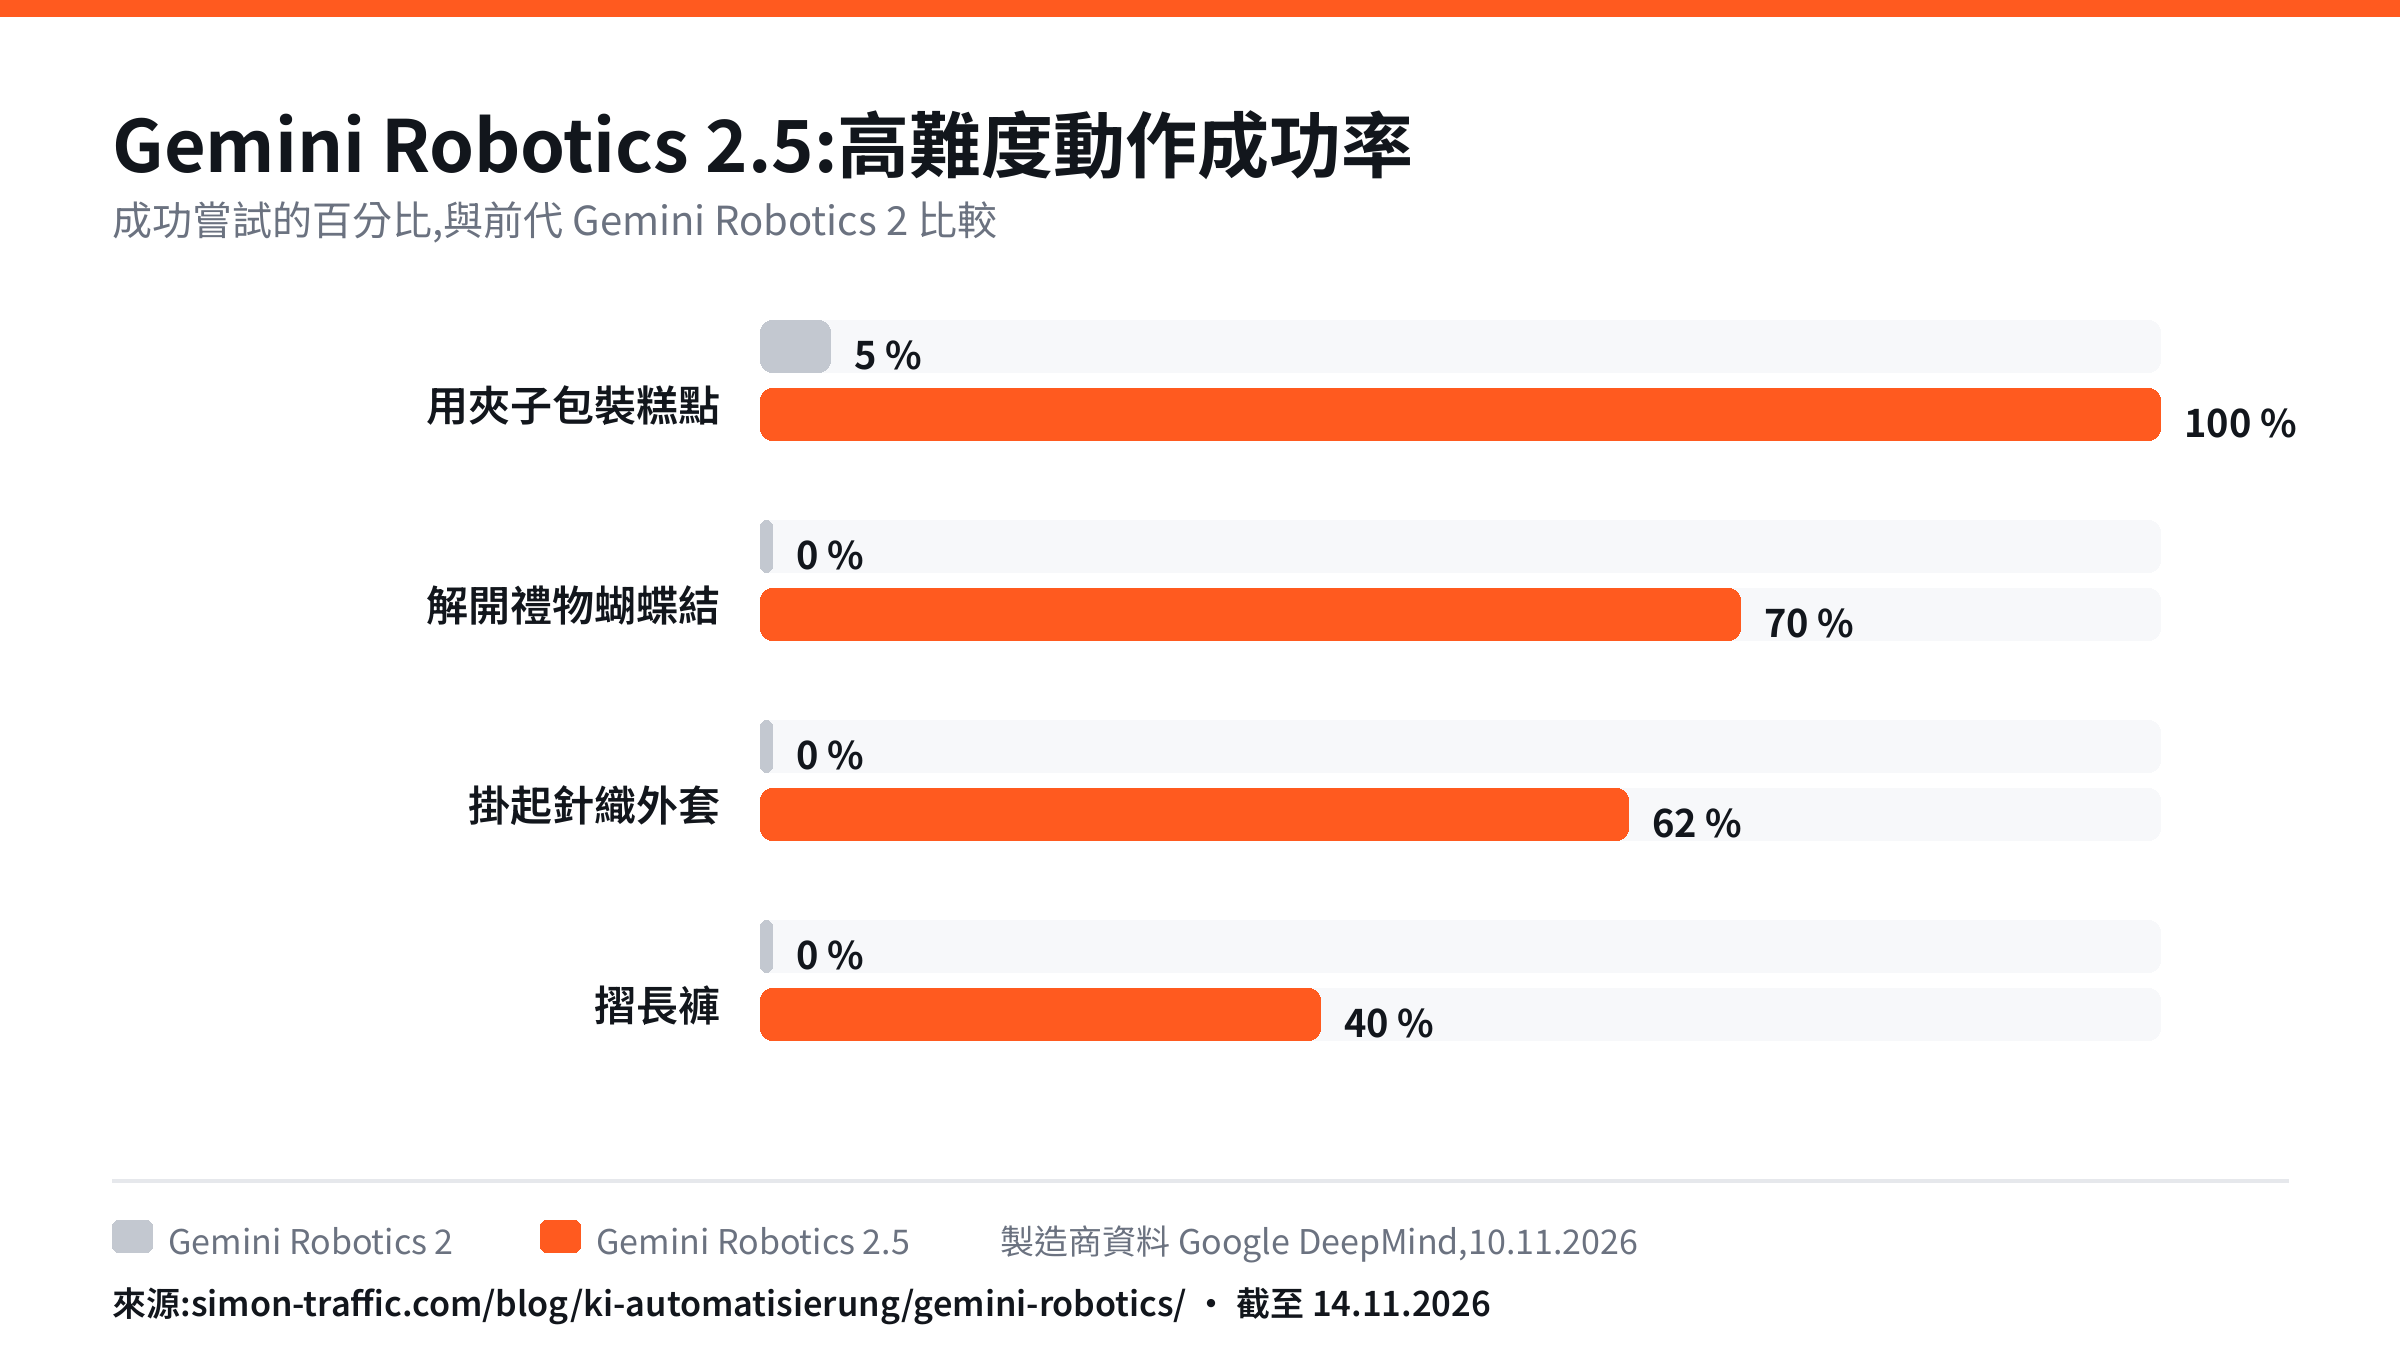
進步最明顯的,是處理柔軟或易損物品的任務。布料與緞帶每碰一下就會變形,糕點一下就壓壞。多年來,這對機器人來說一直是最困難的事。在 Google 自己的測試中,結果如下:1
| 任務 | Gemini Robotics 2 | Gemini Robotics 2.5 |
|---|---|---|
| 用夾子包裝糕點 | 5% | 100% |
| 解開禮物蝴蝶結 | 0% | 70% |
| 把針織外套掛起來 | 0% | 62% |
| 摺褲子 | 0% | 40% |
在你的網站上使用這張圖表
你可以在註明來源的前提下自由使用這張圖表。請複製下面這段程式碼:
<a href="https://simon-traffic.com/zh/blog/ai-yu-zi-dong-hua/gemini-robotics-jiqiren-ai-jiexi/"><img src="https://simon-traffic.com/assets/blog/gemini-robotics/gemini-robotics-2-5-erfolgsquote.zh.png" alt="Gemini Robotics 2.5:困難精細動作的成功率" width="1200" height="675"></a>
<p>來源:<a href="https://simon-traffic.com/zh/blog/ai-yu-zi-dong-hua/gemini-robotics-jiqiren-ai-jiexi/">Simon Traffic, Gemini Robotics 2.5</a></p>
我注意到的是:褲子只有 40% 的嘗試能摺得整齊。對洗衣店來說,這樣沒有用。但有意思的是這個趨勢,因為在第 2 版時,這四項任務中有三項還是零。所有數值都來自 Google 自己,目前沒有獨立的測量結果。
賓士的實地測試:Kitting 成功率 96%
對我來說,這次發表中最精彩的部分不是實驗室,而是工廠。Google DeepMind 與 Apptronik 和賓士合作,把 Apollo 2 型人形機器人投入運轉中的生產線,地點在匈牙利的凱奇凱梅特和辛德芬根。1
這項任務稱為 Kitting:把單一零件從大箱子裡取出,依照之後在產線上為特定車輛所需的確切順序,分類放進容器。這項工作單調、耗體力,卻又不能出錯。測試中,Apollo 2 從備料箱裡抓起金屬支架,放進分類容器。規劃模型 ER 負責掌握整體流程,動作模型 2.5 控制雙手與手臂,並彌補中間的缺漏。結果:成功率 96%。1
Apptronik 執行長 Jeff Cardenas 表示,這些模型在經過幾週的後續訓練後明顯進步,並且幾乎沒有效能損失地轉移到賓士的生產環境。1
要正確看待這件事,有一點很重要:Google 明確稱之為概念驗證(Proof of Concept),也就是可行性測試。完全沒有提到正式運作。96% 聽起來很高,但也意味著每 100 個零件平均有四次抓取不成功。在按節拍運轉的產線上,仍然需要人來介入處理。即便如此,這和一般展會上的展示影片是不同的水準,因為它發生在真實的工廠裡,而不是整理得乾乾淨淨的實驗室場景。
Gemini 4 Argon:在模擬中練習,而不只靠真實機器人
機器人學得慢,因為在真實世界裡每次嘗試都要花時間。架設鏡頭、讓機器人跑一遍、檢視失誤、再調整,而且要重複上千次。這時就輪到 Gemini 4 Argon 登場了,這是 Google 的通用旗艦模型,在 2026 年 10 月也針對機器人領域發表。5
根據 Google 的說法,Argon 以三種方式大幅加快了 Gemini Robotics 2.5 的開發:1
- 數位雙生:Argon 根據真實的鏡頭場景,建立同一個環境的擬真模擬。
- 練習回合:在這個模擬中,它產生數千種變化版本的流程。搭配真實的示範,機器人就能更快學會應付新的場景與物品。
- 失誤分析:Argon 會觀看失敗嘗試的影片,推測原因,並先在模擬中、再到真實機器人上測試改進方案。
這能帶來多大的效果,Google 開發者部落格裡有個例子。Argon 只用一張桌子的照片,就自行建立了物理模擬,在其中產生超過 4,500 個變化版本的練習回合,再交給機器人模型做後續訓練。結果,真實機器人的成功率從 56% 升到 75%,每項任務的時間從 35 秒降到 24 秒。5
在檢驗 3D 環境空間理解能力的 ERQA 基準測試中,根據 Google 的說法,Argon 拿到 87%,領先所有其他旗艦模型。5對我來說,這才是這次發表背後真正的槓桿。如果機器人的訓練大部分在模擬中完成,每項新任務的時間與成本就會下降。而這最終決定了,機器人在任務經常變動的企業裡,到底划不划算。
安全性:Google 如何保護機器人免於失誤與被操控
語言模型答錯,只是惱人。機器人抓錯,卻可能傷到人。Google 提出兩項新做法。1
行動時的安全。Gemini Robotics 2.5 在執行過程中使用額外的思考輔助,讓它即時繞開危險,類似聊天機器人的安全過濾機制。在 Google 的測試中,因此在有障礙物擋路時多安全完成了 33% 的任務,在有人在旁邊時多了 43%。1Gemini Robotics ER 2 就已經能察覺有人靠得太近,並讓機器人安全停下來。4
防範偽裝的指令。Google 以 ASIMOV-Jailbreak 發布了一項開放測試。它包含數百條把危險任務包裝成無害內容的指令,分布在數十個場景中。Gemini 4 Argon 能抵擋其中 99.5% 的嘗試,而先前的比較基準 Gemini Robotics ER 2 為 82%。1這份測試資料集以 CC BY 4.0 授權放在 Hugging Face 上(需同意使用條款才能取得)。機器人公司可以用它來檢驗自家系統。6
Google 與 Tesla、Nvidia 等廠商相比站在哪裡?
搜尋 AI 機器人,很快就會看到 Tesla Optimus 或 Boston Dynamics 的 Atlas。最重要的差別是:Google 不販售自己的機器人,而是開發裝進其他廠商機器人裡的「大腦」。Apollo 2 的機身來自 Apptronik,五指手來自 Sharpa,控制則來自 Google DeepMind。1Boston Dynamics 同樣是 Google 的合作夥伴之一。3相對地,Tesla 把機器人與軟體都自己一手包辦,Nvidia 以 Isaac GR00T 提供自己的人形機器人模型,而 Unitree 等中國廠商則把價格親民的硬體推向市場。
這對企業之所以重要,是因為它打開了兩條路。你以後要嘛買某家廠商的整套系統,要嘛買一台執行 Gemini Robotics 這類模型的機器人。哪條路會勝出,目前還不確定。
Physical AI:這對中小型企業代表什麼?
Physical AI(中文稱為實體 AI)目前是成長最快的搜尋主題之一。但這並不表示明天就會有人形機器人站在你的工作坊裡。以下是我目前的判斷:
短期內,對大多數企業來說沒有改變。Gemini Robotics 2.5 只提供給合作夥伴,沒有公開的介面,也沒有價格。現在買人形機器人的人,拿不到這個模型。
中期來看,像 Kitting 這樣的任務會是最先出現的候選。指的是經常重複、但零件擺放位置不一定相同的工作:揀貨、分類、包裝、上料裝配。傳統工業機器人正是在這裡栽跟頭,因為環境太凌亂,而 Google 也正是從這裡切入。在這樣的機器人與人並肩工作之前,每家企業都還得先釐清一些懸而未決的問題:它損壞東西或傷到人時,誰要負責?它又如何符合機械設備的安全規範?
你現在就能做的事,和機器人沒什麼關係。搭載 AI 的機器人和任何 AI 應用一樣,需要描述清楚的流程。如果你現在就把自己的操作動作、順序與出錯情況好好記錄下來,這就是日後任何自動化的基礎,不論是數位的還是實體的。這是典型的流程優化。你的企業整體上在 AI 方面走到哪一步,可以用 AI 成熟度檢測在幾分鐘內評估。對大多數小型企業來說,最快見效的仍然是數位化的流程,例如預約、詢問與單據處理,往往已經能用一個 AI Agent 或像 Nemotron 3.5 Bolt 這樣的本地模型來實現。
你現在就能試用的東西
就算完全沒有機器人,你現在也能看看 Google 的機器人 AI 是怎麼思考的:
- Google AI Studio 裡的 Gemini Robotics ER 2。規劃模型在那裡以公開預覽提供,接受文字、圖片、影片與聲音。例如你可以上傳一張貨架或工作台的照片,讓它辨識物品,並為你規劃、說明分步驟的流程。2
- 透過 Gemini API 使用 Gemini 4 Argon。Argon 在 Gemini API 的付費方案,以及 Google AI Ultra 訂閱者身上可以使用。5在 Google 的開發者部落格中,你會找到範例提示詞,例如 Argon 如何建立模擬,或在沒有事先訓練的情況下控制機器人。
- 測試者候補名單。根據 Google 自己的說法,他們與超過 100 位精選的測試者合作,從大型自動化廠商到機器人新創公司都有,並透過候補名單接納更多有興趣的人。3
- ASIMOV 基準測試。自己開發機器人的人,可以用這份開放資料集檢驗自家的安全性。6
時間軸:Gemini Robotics 從 2025 年到現在
| 日期 | 發布內容 | 新功能 |
|---|---|---|
| 2025 年 3 月 | Gemini Robotics | 第一個模型,由 Gemini 控制機器人 |
| 2025 年 9 月 | Gemini Robotics 1.5 | 實體世界中的 AI Agent,機器人之間的動作轉移 |
| 2026 年 4 月 | Gemini Robotics-ER 1.6 | 更好的規劃與空間理解 |
| 2026 年 7 月 | Gemini Robotics 2 | 全身控制,多台機器人組隊 |
| 2026 年 10 月 | 用於機器人的 Gemini 4 Argon | 模擬、數位雙生、失誤分析 |
| 2026 年 11 月 | Gemini Robotics 2.5 | 更靈巧、賓士工廠測試、ASIMOV-Jailbreak |
結論:Gemini Robotics 邁出一大步,但還不是產品
Gemini Robotics 2.5 顯示,由 AI 控制的機器人正走出實驗室。在真實汽車工廠的 Kitting 中拿到 96%,以及在柔軟、易損物品上的躍進,都令人印象深刻,即使所有數字都來自 Google 自己。對我來說,真正的進展在訓練:如果機器人有很大一部分練習是在模擬中完成,每項新任務都會變得更便宜。
對中小型企業來說,這個主題目前還是用來觀察,而不是用來購買的。但現在就把自己的流程描述清楚、並導入數位自動化的人,等到實體 AI 變得負擔得起時,就已經準備好了。
Gemini Robotics 常見問題
什麼是 Gemini Robotics?
Gemini Robotics 是 Google DeepMind 的模型家族,用 AI 控制機器人。它包含一個規劃模型(Gemini Robotics ER 2)、一個動作模型(Gemini Robotics 2.5),以及一個直接在機器人上使用的小型版本(On-Device 2)。3
我可以購買或使用 Gemini Robotics 2.5 嗎?
不行,目前還不行。Gemini Robotics 2.5 會發送給 Apptronik 等機器人合作夥伴。能公開使用的,是 Google AI Studio 裡的規劃模型 Gemini Robotics ER 2。想要提早取得,可以加入候補名單。1,3
什麼是 VLA 模型?
VLA 是 Vision、Language、Action 的縮寫。這類模型接收鏡頭影像和語言指令,直接產生機器人的動作指令。也就是說,不必為每一個動作寫程式。1
Physical AI 和 Embodied AI 有什麼差別?
這兩個詞指的都是不只處理文字或圖像、而是在實體世界中行動的 AI,例如在機器人裡。Embodied AI 強調身體,也就是 AI 透過感測器感知、透過馬達行動。Embodied AI 比較偏向研究領域的用語,Physical AI 則是業界與市場上通行的說法。實際上,兩者通常指的是同一件事。
Gemini Robotics 2.5 能用在哪些機器人上?
Google 在 Apptronik 的人形機器人 Apollo 2,以及配有兩個抓取手臂的 Franka Duo 平台上展示它。這個模型家族的設計,是要能與多種機器人類型搭配使用。合作夥伴包括 Apptronik、Agile Robots 和 Boston Dynamics 等。1,3
賓士現在有人形機器人在生產線上工作了嗎?
沒有進入正式運作。Apollo 2 在凱奇凱梅特和辛德芬根的投入,是在運轉中的產線上進行的可行性測試,機器人以 96% 的成功率分類了零件。1
AI 機器人什麼時候會進入小型企業?
沒有時間表。Google 沒有公布廣泛供應的價格或日期。1最先受益的,應該是大型工業企業和物流業者,用在 Kitting 和揀貨這類任務上。對較小的企業來說,在那之前值得先把流程記錄下來,並導入數位自動化。
什麼是 Gemini 4 Argon?
Gemini 4 Argon 是 Google 的通用旗艦模型。在機器人領域,它根據鏡頭影像建立模擬與數位雙生、產生練習回合,並分析失誤。可透過付費的 Gemini API 與 Google AI Ultra 使用。5
建議引用格式
Gütter, Simon (2026): Gemini Robotics 2.5:Google 機器人 AI 能做什麼,對企業又代表什麼。Simon Traffic,2026 年 11 月 14 日。https://simon-traffic.com/zh/blog/ai-yu-zi-dong-hua/gemini-robotics-jiqiren-ai-jiexi/
資料來源
- Google DeepMind: Gemini Robotics 2.5 accelerates real-world general dexterity,2026/11/10。
- Google DeepMind: Gemini Robotics ER 2,模型頁面,查閱日期 2026/11/14。
- Google DeepMind: Gemini Robotics,概覽與合作夥伴,查閱日期 2026/11/14。
- Google DeepMind: Gemini Robotics 2 brings whole body intelligence to robots,2026/07/30。
- Google Developers Blog: Gemini 4 Argon for Robotics,2026/10/13。
- Google 於 Hugging Face: ASIMOV Agentic Safety Evaluation(含 ASIMOV-Jailbreak),授權 CC BY 4.0,查閱日期 2026/11/14。
所有效能數值均為 Google DeepMind 的廠商自述。截至:2026 年 11 月 14 日。